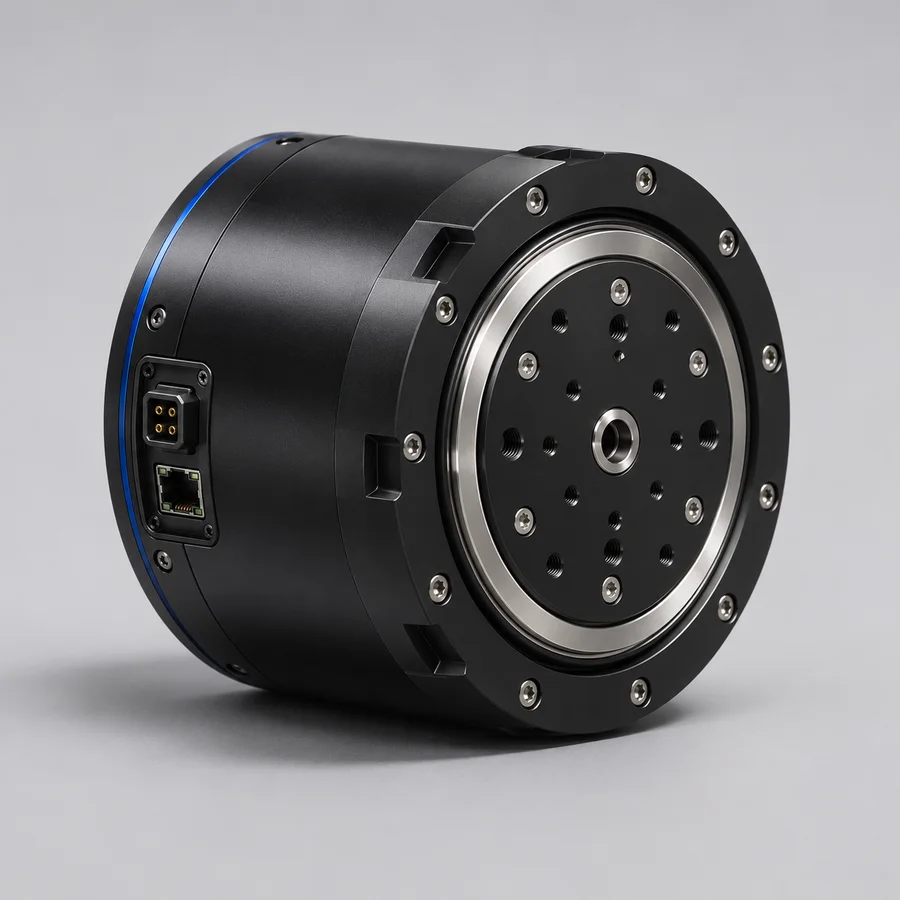
01 / SPECIFICATIONS
关节模组技术参数
从输出特性、电气配置到控制接口,了解关节模组的选型参数。具体配置与测试条件按双方确认资料执行。
额定扭矩 20N·m
峰值扭矩(>3s) 70N·m
减速比 36
重量 530g
01
电气与运动参数
| 参数项目 | 规格 | 单位 |
|---|---|---|
| 工作电压 | 12-60 | V |
| 额定电压 | 48 | V |
| 额定扭矩 | 20 | N·m |
| 额定转速 | 80 | RPM |
| 额定电流 | 7 | A(rms) |
| 峰值扭矩(>3s) | 70 | N·m |
| 峰值转速 | 117 | RPM |
| 峰值电流 | 25 | A(rms) |
| 扭矩常数 | 2.93 | Nm/A |
| 反电势常数 | 待确认 | Vrms/Krpm |
| 速度常数 | 87 | rpm/V |
| 电机常数 | 待确认 | Nm/√W |
| 机电时间常数 | 待确认 | ms |
| 电气时间常数 | 待确认 | ms |
| 极对数 | 14 | — |
| 线圈接法 | 星型 | — |
| 相电阻 | 0.9 | Ω |
| 相电感 | 0.41 | mH |
02
减速与机械参数
| 参数项目 | 规格 | 单位 |
|---|---|---|
| 减速比 | 36 | — |
| 减速器背隙 | 10 | Arcmin |
| 输出端轴承 | 交叉滚子轴承 | — |
| 反驱扭矩 | 0.7 | N·m |
| 转动惯量 | 待确认 | g.cm² |
| 重量 | 530 | g |
| 轴向载荷 | 4.8 | kN |
| 径向载荷 | 2.1 | kN |
03
控制与接口参数
| 参数项目 | 规格 | 单位 |
|---|---|---|
| 控制带宽 | 2000 | Hz |
| 通讯方式 | CAN | — |
| 编码器类型 | 机械双编 | — |
| 编码器分辨率 | 14 | bit |
| CAN接口 | XT30(2+2)PB-M | — |
| USB接口 | SH1.0-4P | — |
| 电源接口 | XT30(2+2)PB-M | — |
| 控制模式 | 伺服模式 速度模式 力矩模式 力位混合模式 | — |
| 保护功能 | 过压保护 过流保护 过热保护 | — |
04
工作与防护参数
| 参数项目 | 规格 | 单位 |
|---|---|---|
| 工作制 | S2 | — |
| 防护等级 | IP40 | — |
| 冷却方式 | IC410 | — |
| 工作环境温度 | -20°C~50°C | — |
| 绝缘等级 | F | — |
| 介电强度 | 500V1kHz1A1ms 测试条件按具体配置确认。 | — |
| 绝缘电阻 | 100MΩ 20°C | — |
| 温感型号 | NTC MF52B 103F3950 | — |
| 噪音 | 60dB/1.0m 测试工况与测量条件在选型时确认。 | — |
未列明的数据将在选型时确认。工作制、负载、环境及安装条件可能影响实际表现,请结合具体应用核对。
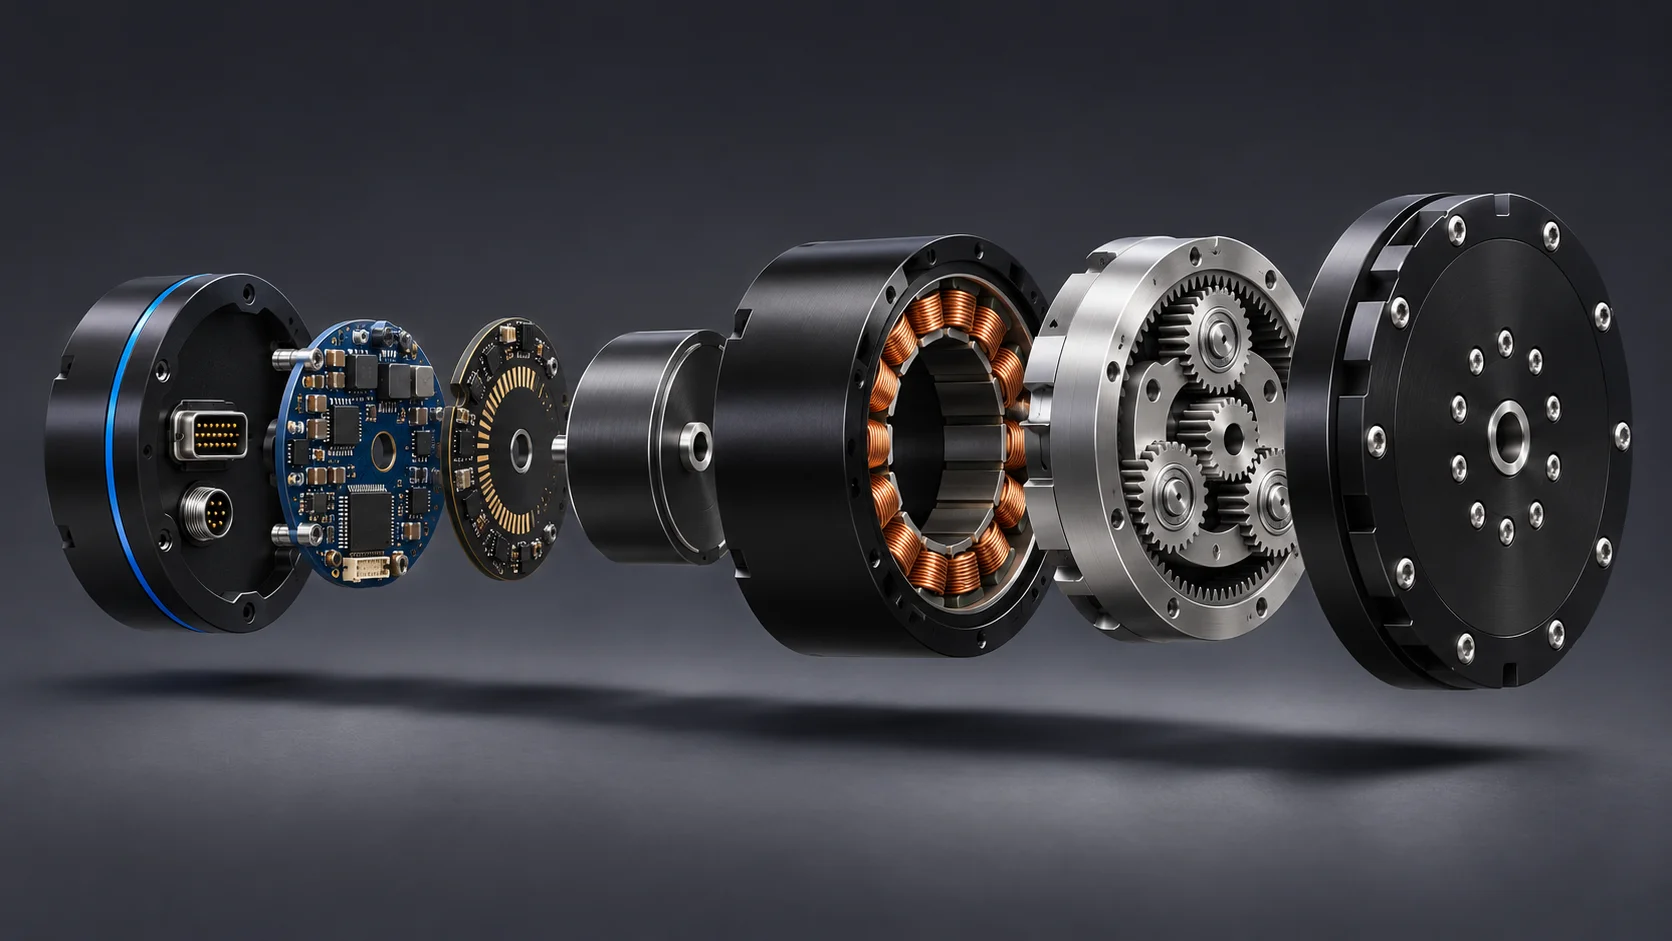
02 / ARCHITECTURE
从结构理解产品。
电机、驱动器、编码器与行星减速器,在一个关节中协同工作。
03 / TECHNICAL RESOURCES
把需求,变成可讨论的细节。
04 / SELECTION FAQ
开始选型之前。
询价需要提供哪些信息?+
建议提供应用场景、负载或扭矩、转速、安装空间、供电条件、通信接口、预计数量与交付计划。有图纸时可在确认联系渠道后提供。
如何获得安装图和技术资料?+
请联系精联确认具体产品与配置。安装尺寸、结构和性能请以双方确认的正式产品资料为准。
如何确认定制与交付条件?+
请提交应用需求,由双方核对技术范围、样品或量产数量、验证要求与交付安排。网页不构成报价或交期承诺。